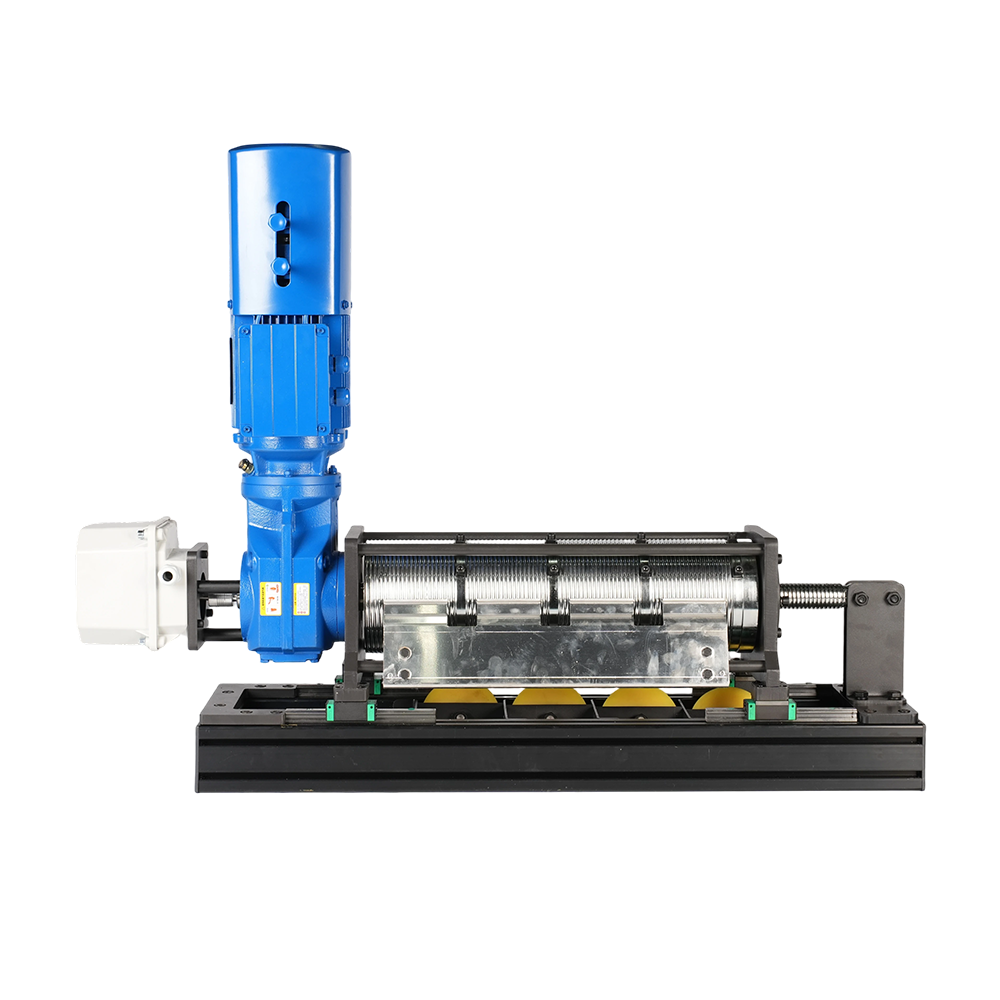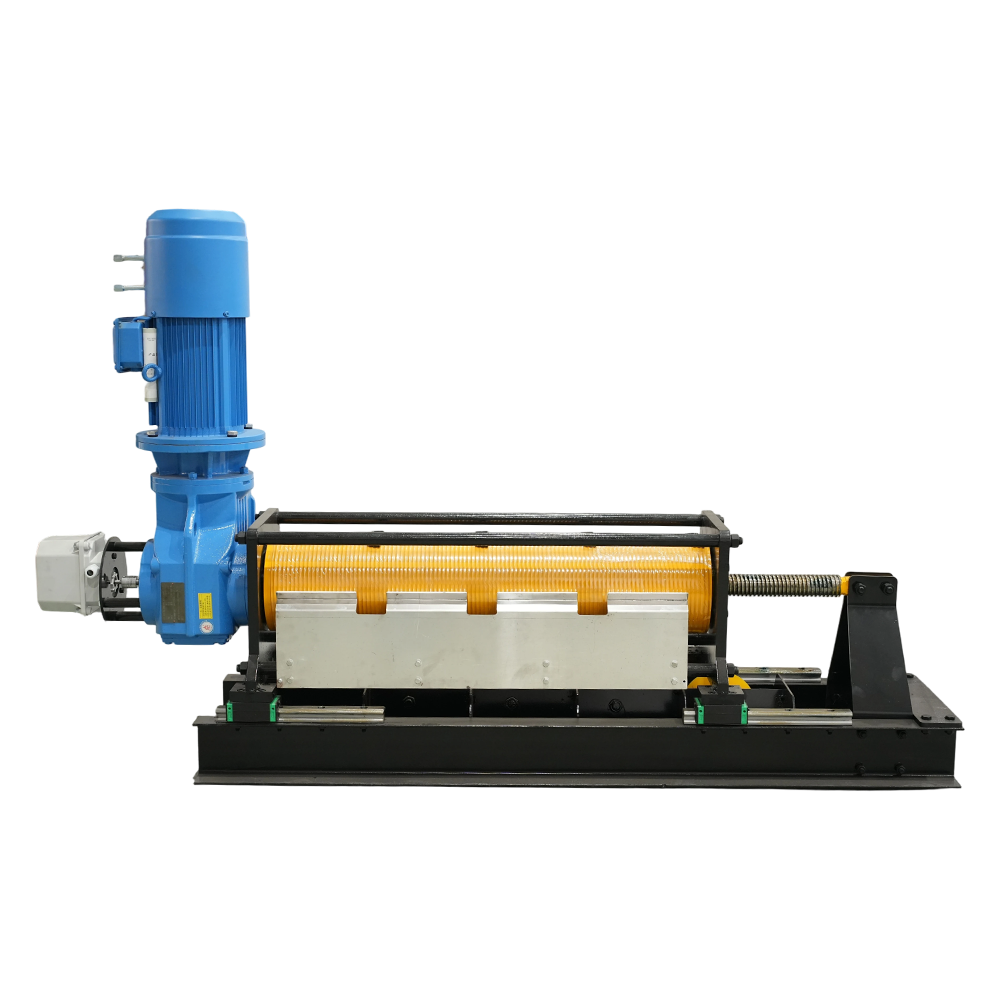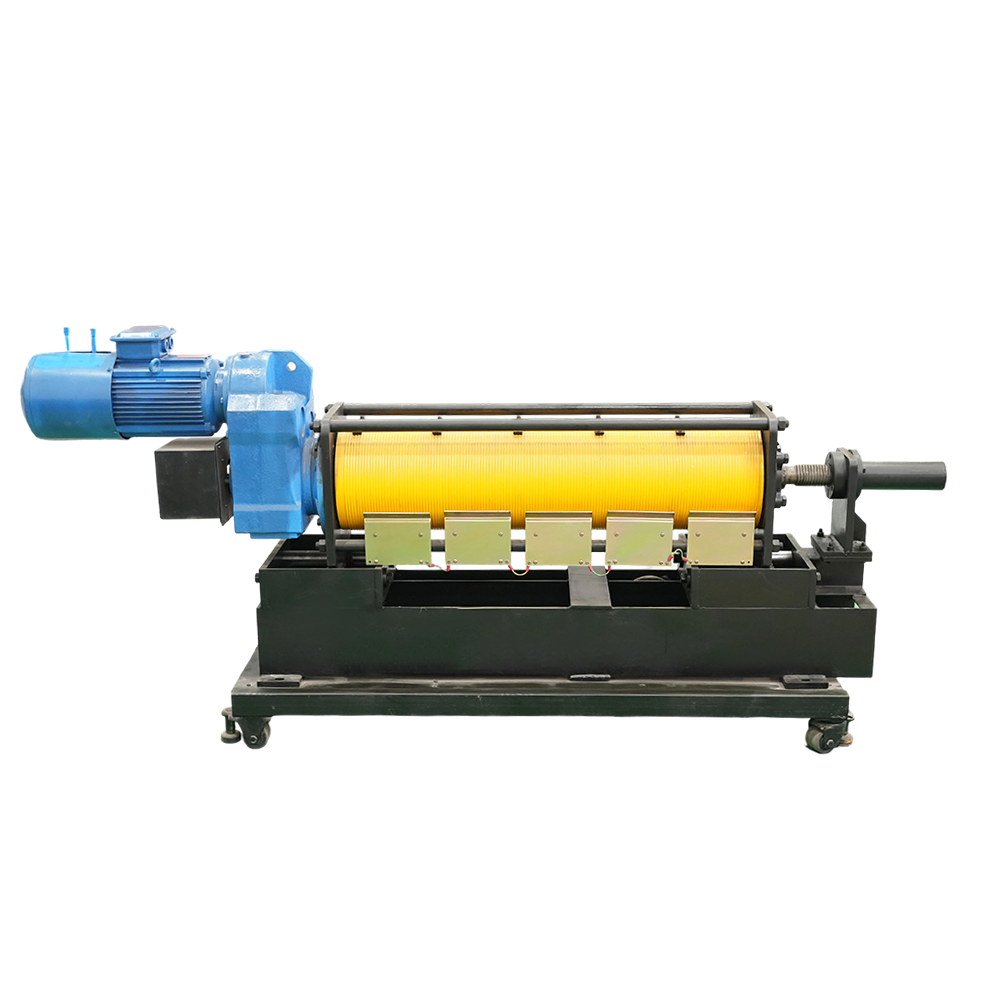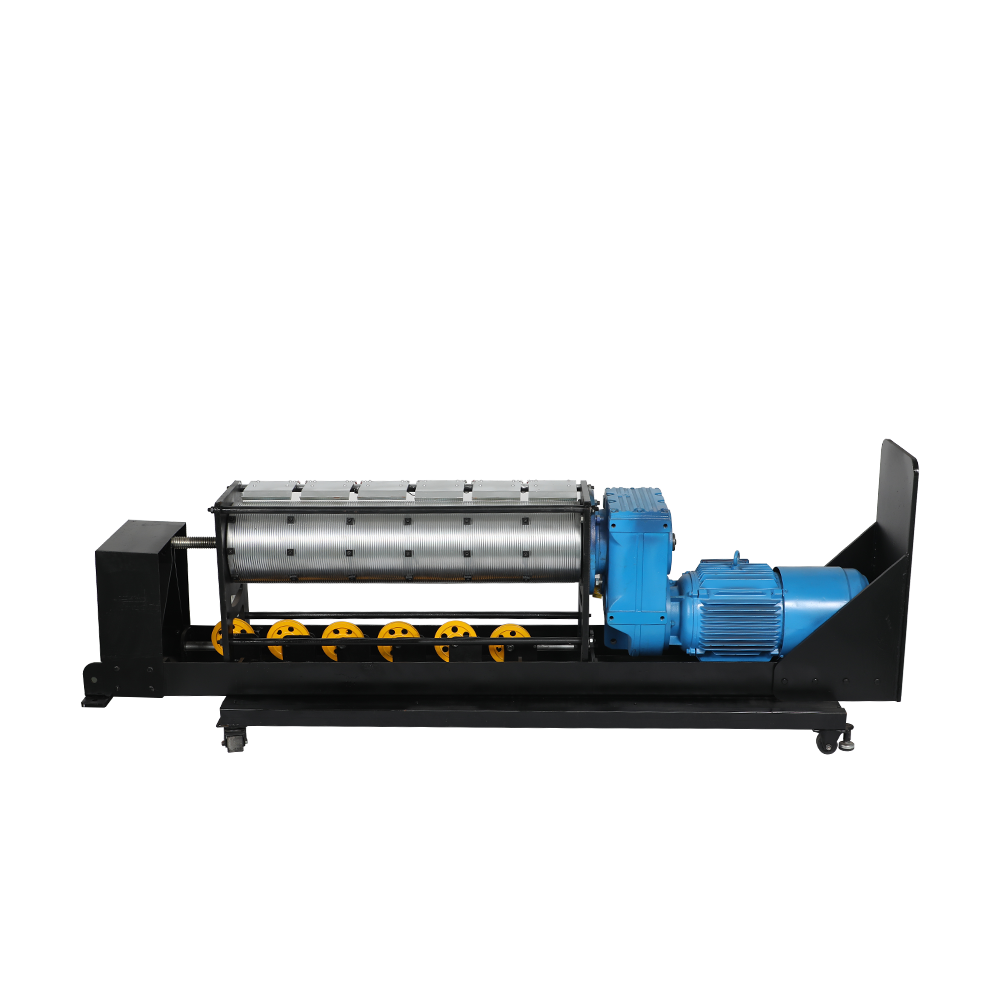
Evolusi mesin panggung menuntut solusi yang semakin canggih untuk memindahkan pemandangan, pencahayaan, dan pemain dengan presisi dan aman. Di antara perkembangan paling signifikan dalam bidang ini adalah Winch Armada Nol , sebuah teknologi yang mengatasi tantangan mendasar dalam penanganan tali kawat: masalah sudut armada. Artikel ini membahas prinsip-prinsip teknik, karakteristik kinerja, dan aplikasi praktis teknologi winch armada nol bagi para profesional industri yang mencari solusi pengangkatan yang andal.
Derek drum konvensional secara historis menghadapi keterbatasan mekanis yang terus-menerus. Saat tali kawat digulung ke drum, sudut pendekatannya terhadap flensa drum berubah seiring dengan lilitan tali dari satu sisi ke sisi lainnya. Penyimpangan dari tegak lurus ini, yang dikenal sebagai sudut armada, biasanya berkisar antara 0,5 hingga 1,5 derajat dalam konfigurasi standar. Meskipun hal ini mungkin tampak tidak signifikan, efeknya terakumulasi dengan cepat dalam aplikasi tahap yang menuntut.
Sudut armada menyebabkan tali kawat bergesekan dengan pembungkus yang berdekatan dan flensa drum pada setiap putaran. Seiring waktu, hal ini menyebabkan keausan yang semakin cepat pada tali dan permukaan drum. Tali mungkin mengalami "kandang burung" di mana masing-masing helai tali terpisah, atau timbul titik datar yang mengganggu kapasitas beban. Dalam kasus yang parah, tali dapat memanjat flensa drum, sehingga menimbulkan kondisi kekusutan yang sangat parah yang dikenal sebagai "melompati drum".
Untuk lingkungan panggung di mana peralatan beroperasi di hadapan penonton, masalah mekanis ini menimbulkan kekhawatiran tambahan selain keselamatan. Pengoperasian yang bising, pola spooling yang tidak teratur, dan ketidaksejajaran tali yang terlihat dapat mengurangi kualitas produksi. Interval perawatan menjadi lebih pendek secara drastis, dan biaya penggantian tali kawat meningkat secara signifikan.
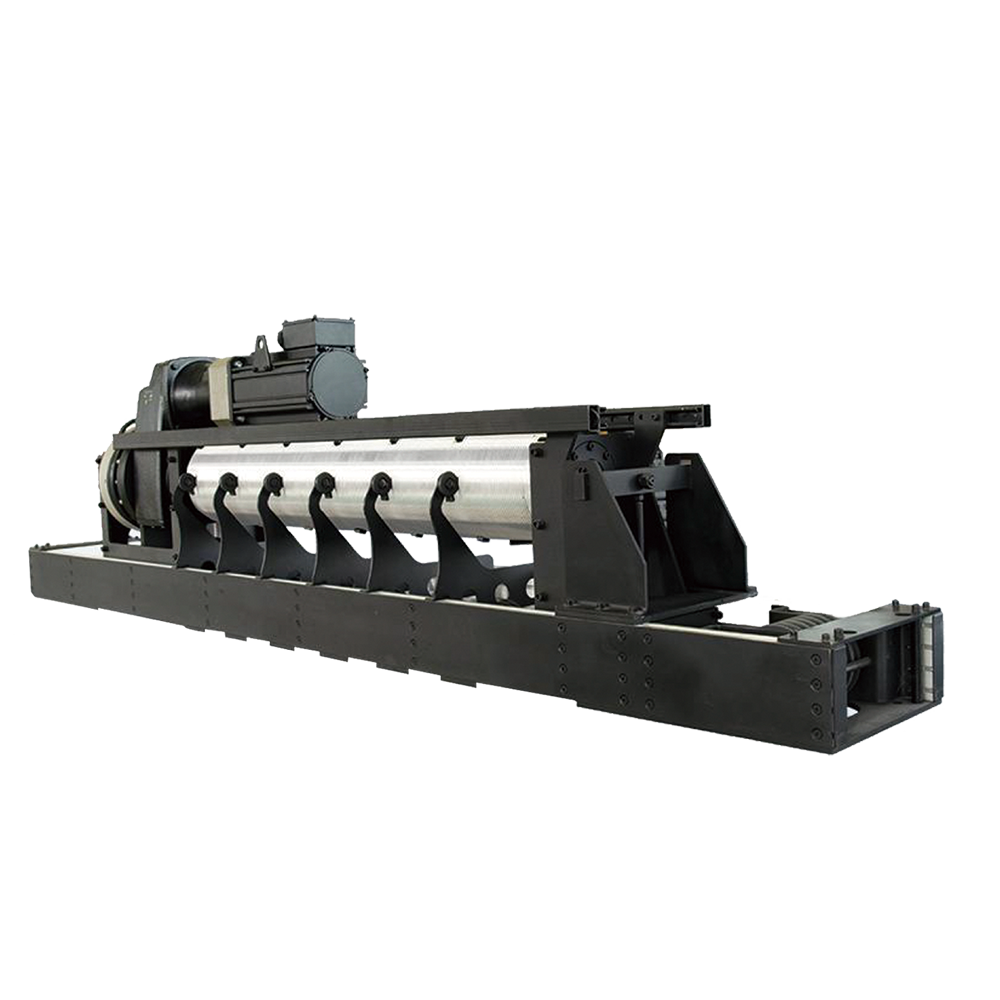
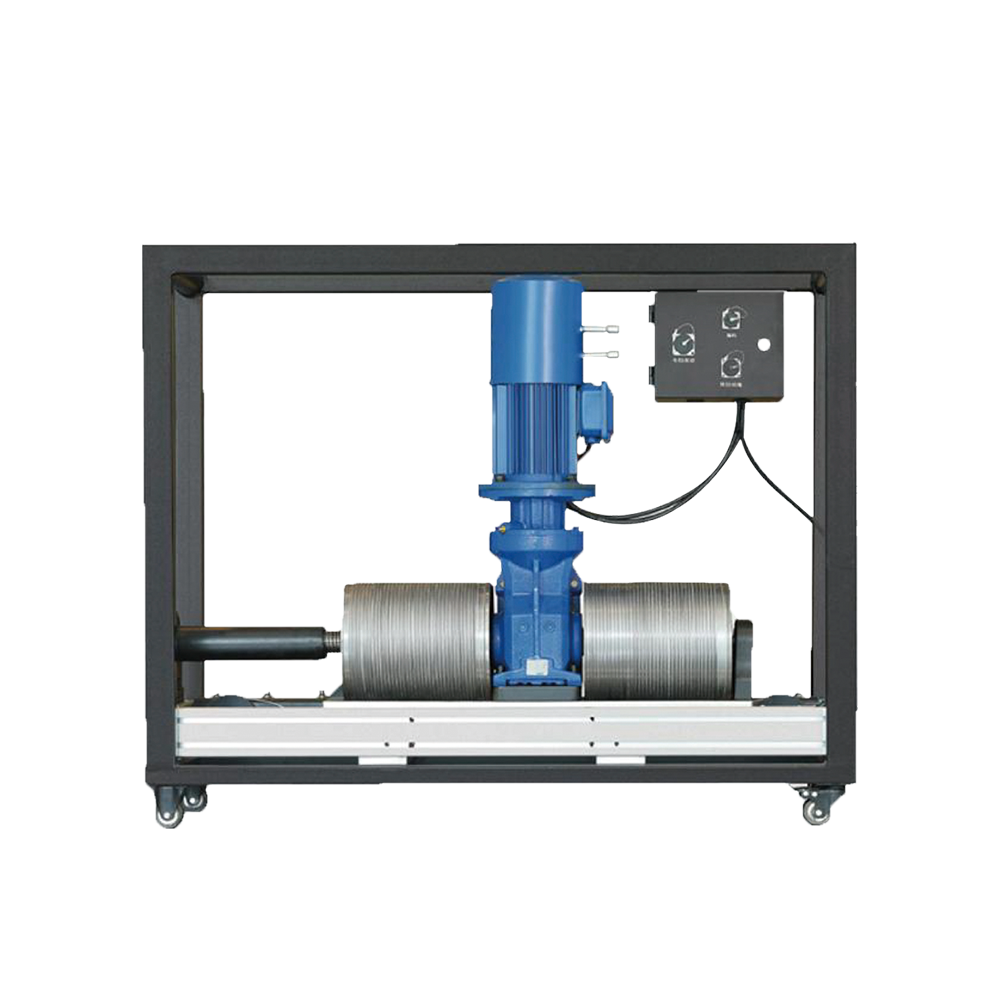
A Winch Armada Nol menghilangkan masalah ini melalui pendekatan yang berbeda secara mendasar terhadap panduan tali kawat. Daripada membiarkan sudut tali berubah seiring putaran drum, mekanisme armada nol mempertahankan hubungan tegak lurus yang konstan antara tali dan sumbu drum. Hal ini dicapai melalui rakitan katrol tersinkronisasi yang bergerak dalam koordinasi yang tepat dengan tali penggulung.
Prinsip operasi inti melibatkan blok katrol yang melintasi yang bergerak sepanjang sumbu drum dengan kecepatan dan arah yang sama dengan putaran tali. Sekrup utama yang menggerakkan berkas gandum disesuaikan dengan tinggi nada alur spiral pada drum. Hal ini memastikan tali selalu memasuki alur drum di lokasi yang benar, terlepas dari berapa banyak tali yang dililitkan atau dilepas. Hasilnya adalah sudut masuk yang ortogonal secara konsisten yang menghilangkan efek sudut armada sepenuhnya.
Desain ini mewakili permulaan dari pendekatan tradisional yang berupaya meminimalkan sudut armada melalui penyesuaian geometri drum atau roller pemandu. Cara-cara tersebut mengurangi masalah namun tidak dapat menghilangkannya sepenuhnya. Pendekatan tanpa armada mengatasi akar permasalahan dibandingkan mengatasi gejalanya, sehingga memberikan solusi teknis yang sesungguhnya terhadap tantangan mekanis yang sudah berlangsung lama.
Winch Armada Nol sistem menunjukkan beberapa keunggulan kinerja terukur yang membuatnya cocok untuk aplikasi tahap yang menuntut. Penghapusan sudut armada secara langsung berarti pengurangan keausan tali, dan operator melaporkan masa pakai tali kawat yang jauh lebih lama dibandingkan dengan desain konvensional. Orientasi tali yang konsisten juga menghasilkan pengoperasian yang lebih lancar dengan lebih sedikit getaran dan tingkat kebisingan yang lebih rendah.
Kapasitas beban dan kemampuan kecepatan bervariasi berdasarkan konfigurasi namun umumnya mengakomodasi seluruh kebutuhan pengangkatan panggung. Derek armada nol standar dapat mencapai kecepatan jalur hingga 7,5 kaki per detik sambil menangani tarikan jalur mulai dari beberapa ratus pon hingga lebih dari 1200 pon dalam pengaturan kerekan titik. Desain penutup berbentuk tabung yang ringkas memungkinkan beberapa unit dipasang berdampingan tanpa gangguan, memungkinkan sistem pengangkatan multi-titik yang kompleks dalam ruang terbatas.
Mekanisme tanpa armada berkontribusi terhadap keandalan operasional dalam beberapa cara. Dengan menghilangkan abrasi tali pada flensa drum, sistem mempertahankan distribusi beban yang konsisten di seluruh penampang tali. Hal ini mengurangi risiko kelelahan lokal dan memperpanjang umur kerja media pengangkat yang aman. Aksi sheave yang tersinkronisasi juga mencegah tali tumpang tindih dan memastikan penggulungan yang merata, yang penting untuk aplikasi yang memerlukan pemosisian presisi.
Sistem winch armada nol tersedia dalam berbagai konfigurasi untuk disesuaikan dengan aplikasi tahap yang berbeda. Tabel berikut memberikan spesifikasi teknis representatif untuk model winch armada nol pada umumnya.
| Parameter | Standar Armada Nol | Nol Armada Kompak |
|---|---|---|
| Kecepatan Jalur Maks | 7,5 kaki/detik | 6,75 kaki/detik |
| Tarikan Garis Maks | 1247 lbs (kerekan titik) | 209 pon |
| Dimensi | 22" P x 10,25" L x 46" T | 48" P x 6,375" L x 12" D |
| Berat | 350 pon | 150 pon |
| Jenis Drum | Beralur berdiameter besar | Beralur diameter standar |
| Sistem Rem | Ganda (bantuan utama) | Ganda (bantuan utama) |
| Jenis Kandang | Aluminium berbentuk tabung | Aluminium berbentuk tabung |
Memahami perbedaan antara teknologi tanpa armada dan sistem winch konvensional membantu para profesional membuat keputusan peralatan yang tepat. Perbandingan berikut menyoroti perbedaan utama.
| Fitur | Winch Armada Nol | Winch Konvensional |
|---|---|---|
| Sudut Masuk Tali | Konstan 90 derajat | Bervariasi berdasarkan posisi spul |
| Tingkat Keausan Tali | Berkurang secara signifikan | Dipercepat dengan sudut armada |
| Tingkat Kebisingan | Lebih rendah (spooling halus) | Lebih tinggi (penggosokan tali) |
| Keandalan Spooling | Konsisten, bahkan berlapis-lapis | Potensi lapisan yang tidak rata |
| Frekuensi Perawatan | Interval yang diperpanjang | Penggantian tali lebih sering |
| Efisiensi Ruang | Desain tabung kompak | Bervariasi menurut produsen |
| Margin Keamanan | Ditingkatkan dengan operasi yang konsisten | Tergantung pada pemeliharaan |
Teknologi zero Fleet winch melayani beragam aplikasi di seluruh industri tempat pertunjukan. Fleksibilitas desain membuatnya cocok untuk instalasi permanen dan produksi tur.
Aplikasi point hoist mewakili salah satu kegunaan paling umum untuk derek armada nol. Dalam konfigurasi ini, winch mengangkat beban individual seperti rangka penerangan, dinding video, elemen pemandangan, dan sistem terbang pemain. Pengoperasian tanpa armada yang konsisten memastikan pergerakan yang lancar dan tepat yang penting untuk produksi yang intensif isyarat. Kerekan beberapa titik dapat dikoordinasikan melalui sistem kontrol untuk menciptakan gerakan tersinkronisasi yang kompleks.
Derek armada nol menggerakkan jalur perjalanan yang memindahkan pemandangan secara horizontal melintasi panggung. Winch dapat menarik barang di sepanjang jalur lurus atau melengkung, dengan satu bagian kabel keluar sementara bagian lainnya masuk. Kemampuan dua arah ini memungkinkan penempatan elemen panggung, barang lunak, dan tirai penutup yang terkontrol. Orientasi horizontal dari beberapa konfigurasi armada nol sesuai dengan pemasangan di bawah panggung atau di samping panggung.
Dalam aplikasi rangkaian saluran bantuan penyeimbang, derek armada nol menyediakan pengoperasian bermotor untuk sistem penyeimbang tradisional. Pendekatan hibrida ini menggabungkan kecepatan dan efisiensi penyeimbang mekanis dengan ketepatan kontrol bermotor. Kedua kabel dapat dililitkan atau dilepas secara bersamaan, menjadikan sistem ini cocok untuk aplikasi yang memerlukan pergerakan beberapa jalur yang terkoordinasi.
Aplikasi pengangkutan mati melibatkan pemindahan unit pemandangan berat atau barang lunak melintasi lantai panggung. Dalam konfigurasi ini, winch menerapkan gaya tarikan langsung tanpa bantuan penyeimbang. Derek armada nol memberikan aksi penarikan yang mulus dan terkendali yang penting untuk memindahkan potongan besar atau mengoperasikan sistem lintasan dek.
Trek dek panggung tidak menggunakan derek armada untuk menggerakkan gerbong, platform, dan elemen bergerak lainnya. Karakteristik operasi armada nol yang merata memastikan kecepatan dan posisi yang konsisten, yang sangat penting untuk perubahan pemandangan otomatis dan transformasi panggung. Sifat kompak dari desain winch memungkinkan integrasi ke dalam ruang bawah panggung yang sempit.
Memilih winch armada nol yang sesuai untuk aplikasi spesifik memerlukan evaluasi cermat terhadap beberapa faktor. Pertimbangan berikut membantu memandu proses seleksi.
Beban maksimum yang harus ditangani winch adalah kriteria pemilihan utama. Aplikasi point hoist biasanya memerlukan tarikan garis yang lebih tinggi dibandingkan aplikasi jalur traveler atau jalur dek. Memahami beban statis dan beban dinamis memastikan pemilihan kapasitas yang memadai. Pabrikan memberikan peringkat beban untuk konfigurasi yang berbeda, dan disarankan untuk memilih winch dengan kapasitas yang melebihi beban maksimum yang diantisipasi dengan margin keselamatan yang wajar.
Persyaratan kecepatan bervariasi menurut aplikasi. Produksi dengan perubahan pemandangan yang cepat memerlukan kecepatan winch yang lebih cepat, sementara aplikasi yang melibatkan pergerakan pemain atau penanganan pemandangan yang rumit mungkin memerlukan gerakan yang lebih lambat dan terkontrol. Derek armada nol tersedia dengan rasio roda gigi dan konfigurasi motor berbeda untuk menyesuaikan dengan kebutuhan kecepatan tertentu.
Ruang pemasangan yang tersedia secara signifikan mempengaruhi pemilihan winch. Tempat dengan jarak bebas di atas kepala yang terbatas mendapat keuntungan dari konfigurasi horizontal low-profile, sementara menara terbang dengan ketersediaan ruang vertikal dapat mengakomodasi konfigurasi vertikal yang lebih tinggi. Derek armada nol dirancang dengan penutup berbentuk tabung kompak yang memaksimalkan efisiensi ruang, namun pengukuran yang cermat terhadap area pemasangan yang tersedia tetap penting.
Mesin panggung modern mengandalkan sistem kontrol yang canggih untuk penentuan posisi yang tepat dan gerakan yang tersinkronisasi. Derek armada nol dapat dilengkapi dengan encoder, sakelar batas, dan perangkat umpan balik lainnya yang terintegrasi dengan platform kontrol otomatis. Pertimbangan persyaratan sistem kontrol memastikan kompatibilitas dan memungkinkan pemanfaatan penuh kemampuan winch.
Aplikasi pengangkatan panggung menuntut sistem keselamatan yang kuat. Derek armada nol menggabungkan sistem pengereman primer dan bantu, dengan rem sekunder dipasang langsung ke tromol untuk pengoperasian independen. Sakelar batas mencegah perjalanan berlebih, dan opsi deteksi beban berlebih memberikan perlindungan tambahan. Pemilihan harus mempertimbangkan persyaratan keselamatan spesifik dari aplikasi, khususnya untuk tali-temali di atas kepala dan penerbangan pemain.
Pemasangan yang tepat sangat penting untuk kinerja winch armada nol yang optimal. Pertimbangan berikut berlaku untuk instalasi biasa.
Perawatan rutin memperpanjang masa pakai derek armada nol dan memastikan pengoperasian yang andal secara berkelanjutan.
Industri mesin panggung terus berkembang seiring dengan kemajuan teknologi dan perubahan persyaratan kinerja. Beberapa tren membentuk masa depan teknologi winch tanpa armada.
Teknologi winch armada nol mewakili kemajuan signifikan dalam rekayasa permesinan panggung, mengatasi tantangan sudut armada yang terus-menerus yang telah mempengaruhi derek drum konvensional selama beberapa dekade. Mekanisme sheave tersinkronisasi menjaga masuknya tali tegak lurus secara konstan, menghilangkan masalah keausan, kebisingan, dan keandalan yang terkait dengan desain tradisional. Untuk aplikasi panggung yang memerlukan kinerja pengangkatan yang presisi dan andal, sistem winch tanpa armada menawarkan keuntungan terukur dalam umur tali, kelancaran operasional, dan fleksibilitas pemasangan.
Winch armada nol adalah sistem pengangkat panggung yang menghilangkan masalah sudut armada yang ditemukan pada derek drum konvensional. Ia bekerja melalui rakitan sheave tersinkronisasi yang bergerak sepanjang sumbu drum dengan kecepatan dan arah yang sama dengan putaran tali kawat. Hal ini menjaga sudut masuk tali pada 90 derajat konstan terhadap drum, mencegah abrasi, gulungan yang tidak rata, dan keausan tali dini.
Derek armada nol menawarkan beberapa keunggulan dibandingkan desain winch konvensional. Penghapusan sudut armada secara signifikan mengurangi keausan tali kawat, memperpanjang masa pakai, dan mengurangi frekuensi penggantian. Spooling yang konsisten menghasilkan pengoperasian yang lebih lancar dengan lebih sedikit getaran dan tingkat kebisingan yang lebih rendah. Desain penutup berbentuk tabung yang ringkas memungkinkan pemasangan berdampingan untuk sistem multi-titik.
Derek armada nol melayani aplikasi permesinan beberapa tahap termasuk sistem kerekan titik untuk mengangkat rangka penerangan, dinding video, dan elemen pemandangan. Mereka menggerakkan jalur perjalanan untuk pergerakan horizontal pemandangan dan tirai. Mereka menyediakan operasi bermotor untuk rangkaian saluran bantuan penyeimbang. Mereka melakukan penarikan jarak jauh untuk memindahkan unit pemandangan berat, dan mereka menggerakkan sistem lintasan dek untuk transformasi panggung otomatis.
Model standar dapat mencapai kecepatan jalur hingga 7,5 kaki per detik dengan tarikan jalur hingga 1.247 pon dalam konfigurasi point hoist. Model ringkas menawarkan kecepatan hingga 6,75 kaki per detik dengan tarikan garis yang sesuai untuk aplikasi tugas ringan.
Sistem winch armada nol menggabungkan rem motor primer, rem pengaman tambahan yang dipasang langsung ke drum, sakelar batas untuk mencegah perjalanan berlebihan, perangkat umpan balik posisi seperti encoder, dan opsi deteksi beban berlebih.
Derek armada nol dapat dipasang dalam orientasi horizontal atau vertikal tergantung pada aplikasinya. Pemasangan memerlukan dukungan pondasi yang tepat, arah spooling kabel yang benar, dan posisi sheave yang hati-hati. Konfigurasinya meliputi pengaturan posisi sakelar batas, kalibrasi sensor posisi, dan parameter sistem kontrol pemrograman.
Kami mengkhususkan diri dalam memberikan tahap lanjutan mesin, sistem tali-temali dan cerdas solusi kontrol untuk ruang pertunjukan di seluruh dunia.

Jalan Runfeng No. 111, Distrik Hailing, Kota Taizhou, Provinsi Jiangsu, Tiongkok

rtstage@163.com

+86-139 1771 1698
+86-139 1771 1698
rtstage@163.com